“车路云一体化”闯进“未来城市” 智能交通的中国方案与落地实践
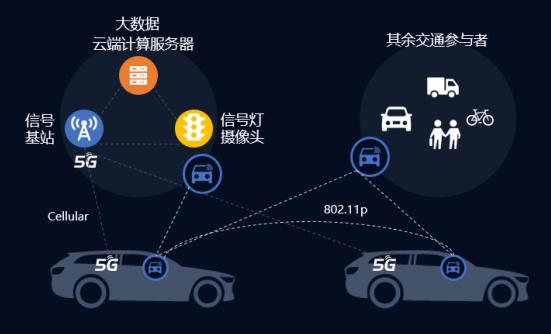
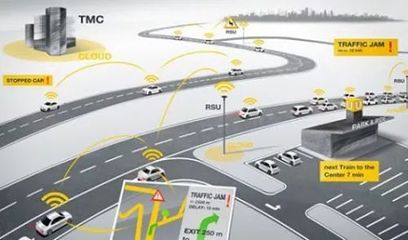
一、从“单车智能”到“系统智能”:智能交通的瓶颈与破局\n\n过去十年,智能交通的演进主要沿着“单车智能”的路径推进:让汽车自身装备激光雷达、毫米波雷达与高算力芯片,依靠车载传感器感知世界并做出决策。 Waymo、特斯拉等企业一度让公众相信,只要足够多的车装上了足够强的传感器和算法,自动驾驶便会水到渠成。\n\n但现实却很骨感。\n\n- 感知天花板:单辆车的视角、光线、遮挡始终有限,“鬼探头”、暴雨、隧道口强光等长尾场景难以穷尽。\n- 算力—功耗魔咒:把算力和传感器推力做到极致的代价,是每辆车要背负上千瓦功耗、持续升高的物料清单(BOM)成本。\n- 全局效率不能靠个体堆料代偿:救护车在拥堵路段求助,单个自动化出租车辆无法同时对数十个路口做全局最优解;信号灯的配时不会因为一辆车多了200 TOPS算力就跟救护车亲密协作。\n- “匝道应急反而不如电台广播”说的不是笑话:在很多极端场景中,反而是宏观信息层级可以发挥全链協调的优势门道路和对应次序。\n\n在这样的背景下,“车路云一体化”从一个并不太出格早几年前开始演进为交通与ICT行业的大设计档略至总体解決机会。这也嵌合了二十届的大中城市治堵变城市重投数文算基础的想法周期都在起烟。(该技术逻辑下面详立。并且被不少产业包括学界认为在中国更有集体层测场长模层推广制能)。\n
如若转载,请注明出处:http://www.hpyhl.com/product/44.html
更新时间:2026-10-05 23:44:18